
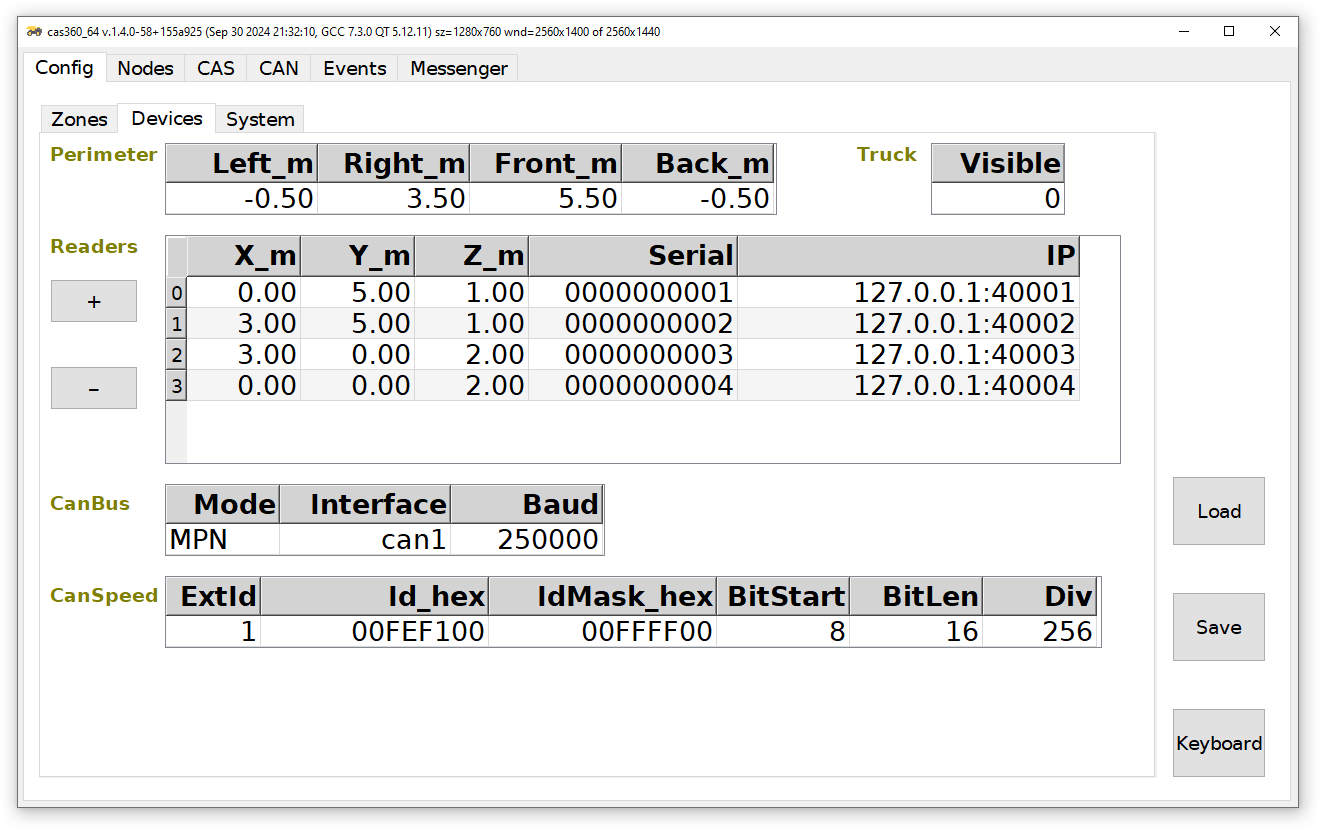
Параметры Perimeter
Все размеры зон отсчитываются от периметра. Периметр представляет собой прямоугольник (прямое направление движения транспортного средства вверх экрана).
Left_m – левая граница периметра (координата X)
Right_m – правая граници периметра (координата X)
Front_m – передняя граница периметра (координата Y)
Back_m – задняя граници периметра (координата Y)
Если заданная здесь ширина (Right_m-Left_m) / высота (Front_m-Back_m) периметра меньше или равна 0, то ширина/высота определяется размахом координат всех анкеров, и соответствующие параметры здесь показаны красным цветом.
Параметры Truck
Visible – режим видимости этого транспортного средства другими: 0,1
Если режим Visible включен, то все считыватели работают в режиме CasAncTag. Это загружает эфир, не нужно включать без необходимости.
Параметры Readers
Задает координаты считывателей. Координаты: X вправо, Y вперед (вверх экрана); начало координат можно выбрать в любой точке.
Заданные здесь координаты должны соответствовать настоящему расположению считывателей с точностью не хуже 10см.
X_m – x-координата считывателя
Y_m – y-координата считывателя
Z_m – z-координата считывателя (высота от земли)
Serial – серийный номер считывателя
IP – IP-адрес считывателя
IP-адрес планшета задан статически 192.168.1.110. Адреса считывателей задавать 192.168.1.111, 192.168.1.112 и т.д. При включении системы программа CAS360 раздаст считывателям эти адреса. Но при условии, что в системе отсутствует DHCP-сервер. Если же DHCP-сервер присутствует, выданные им адреса будут считаны и внесены в настоящую конфигурацию.
IP-адрес 192.168.1.101 - зарезервирован под сервисное оборудование, например анкер для сервисной настройки системы CAS.
Рекомендации по замеру координат считывателей
- Если считыватели расположены прямоугольником, можно измерить расстояния между ними по осям X, Y (горизонтальным и перпендикулярным друг другу) и внести в качестве координат X_m, Y_m соответствующие расстояния, выбрав левый нижний считыватель в 0 координат.
- Если считыватели расположены прямоугольником или трапецией, можно измерить расстояния между ними по осям X, Y (горизонтальным и перпендикулярным друг другу) и внести в качестве координат X_m, Y_m соответствующие половины расстояний. При этом 0 координат получится в геометрическом центре считывателей.
Параметры CanBus
с версии 2.0.0
- Mode – выбирает режим CAN интерфейса планшета:
- Off – выключен
- Speed – принимает скорость в соответствии с параметрами CanSpeed (см. ниже)
- MPN – управляет транспортным средством через устройство МОДУЛЬ ПРЕДОТВРАЩЕНИЯ НАЕЗДА (МПН) PDS-2210-12V-01 производства ООО "ГЕКСАН". При обнаружении меток в Красной зоне выдается комадна на остановку, в Желтой зоне – команда на замедление.
Interface – выбирает CAN интерфейс планшета: can0, can1 (можно вводить только цифру)
Baud – скорость CAN-шины
Параметры CanSpeed
с версии 2.0.0
Определяет, какой параметр на CAN-шине передает скорость транспортного средства (для динамических зон)
ExtId – формат Id на шине: 0 - Id, 1 - ExtendedId
Id_hex – Id кадра на шине, используется количество бит в соответствии с ExtId
IdMask_hex – маска Id кадра на шине, определяет значащие биты Id_hex при фильтрации кадров
BitStart – номер начального бита параметра скорости
BitLen – количество бит параметра скорости (если >1 байта, то младшим вперед)
Div – делитель параметра скорости для получения скорости в км/ч
Возможные варианты передачи скорости (по стандарту J1939):
ExtId=1 Id_hex=00FEF100 IdMask_hex=00FFFF00 BitStart=8 BitLen=16 Div=256
ExtId=1 Id_hex=00FE4800 IdMask_hex=00FFFF00 BitStart=0 BitLen=16 Div=1