
версия v.0.0-290:65DF088
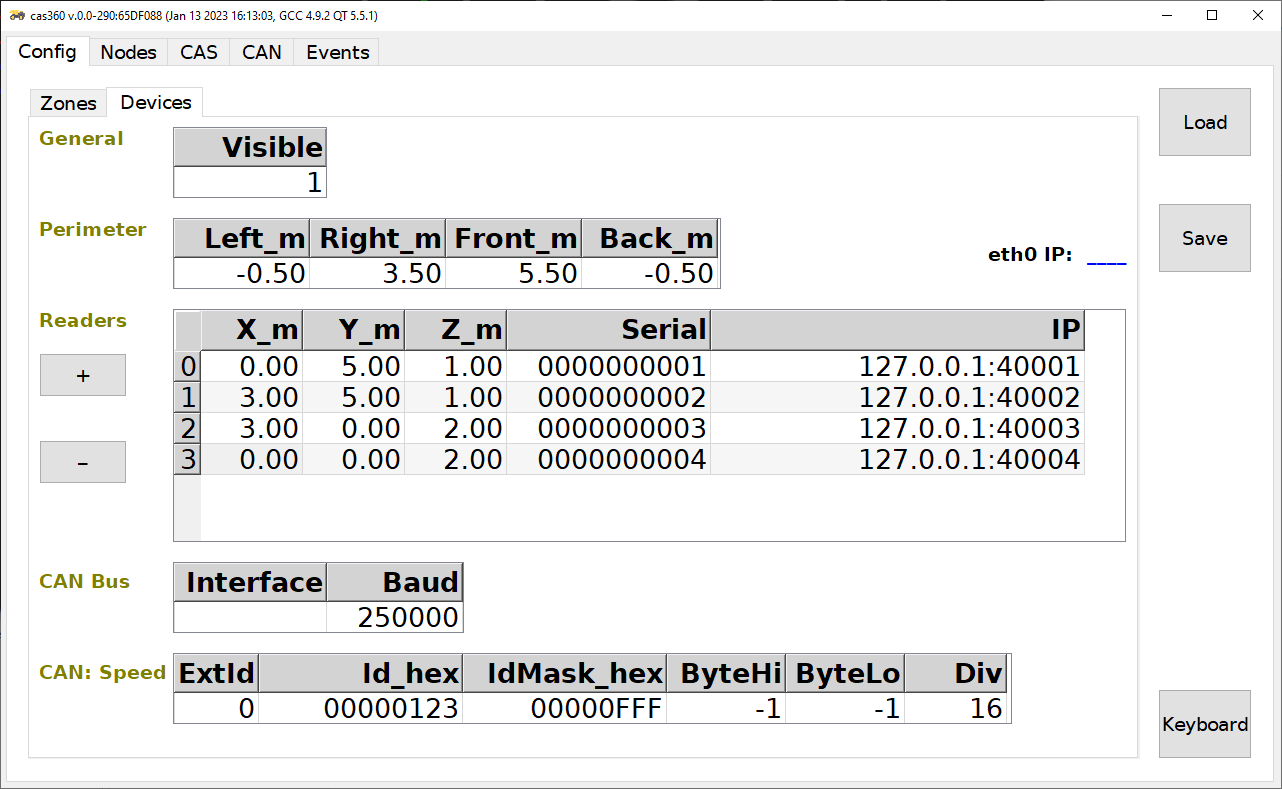
Параметры General
Visible – режим видимости этого транспортного средства другими: 0,1
Если режим Visible включен, то все считыватели работают в режиме CasAncTag. Это загружает эфир, не нужно включать без необходимости.
Параметры Perimeter
Все размеры зон отсчитываются от периметра. Периметр представляет собой прямоугольник (прямое направление движения транспортного средства вверх экрана). Если заданная здесь ширина (или высота) периметра меньше или равна 0, то ширина (или высота) определяется размахом координат всех анкеров, и соответствующие параметры здесь показаны красным цветом.
Left_m – левая граница периметра
Right_m – правая граници периметра
Front_m – передняя граница периметра
Back_m – задняя граници периметра
Параметры Readers
Задает координаты считывателей. Координаты: X вправо, Y вперед (вверх экрана). Заданные здесь координаты должны соответствовать настоящему расположению считывателей с точностью не хуже 10см.
X_m – x-координата считывателя
Y_m – y-координата считывателя
Z_m – z-координата считывателя (высота от земли)
Serial – серийный номер считывателя
IP – IP-адрес считывателя
IP-адрес планшета задан статически 192.168.1.110. Адреса считывателей задавать 192.168.1.111, 192.168.1.112 и т.д. При включении системы программа CAS360 раздаст считывателям эти адреса. Но при условии, что в системе отсутствует DHCP-сервер. Если же DHCP-сервер присутствует, выданные им адреса будут считаны и внесены в настоящую конфигурацию.
Параметры CAN Bus
Interface – выбирает CAN интерфейс планшета: can1, can2
Baud – скорость CAN-шины
Параметры CAN: Speed
Определяет, какой параметр на CAN-шине передает скорость транспортного средства (для динамических зон)
ExtId – формат Id на шине: 0 - Id, 1 - ExtendedId
Id_hex – Id кадра на шине, используется количество бит в соответствии с ExtId
IdMask_hex – маска Id кадра на шине, определяет значащие биты Id_hex при фильтрации кадров
ByteHi – номер в кадре старшего байта скорости (или -1, если скорость однобайтовая)
ByteLo – номер в кадре младшего байта скорости
Div – делитель числа, полученного из [ByteHi]*256+[ByteLo], для получения скорости в км/ч