
4. Подключение оборудования
4.1. Наземное оборудование
Реперы (UU-AE70-I5-P1)
- Реперы устанавливаются по углам площадки размером 2.5 × 2.5 м, пятый — над одним из углов на высоте 2 м.
- Каждый репер имеет уникальный серийный ID, например
0000004561. - Реперы подключаются по Ethernet (PoE) к коммутатору, обеспечивающему питание и передачу данных.
- Конфигурирование выполняется через сервисное ПО CoBench, подключённое к коммутатору.
- Питание реперов подаётся по Ethernet (PoE 48 В).
- Координаты реперов в системе NED задаются при конфигурации через CoBench.
Коммутатор и ноутбук с CoBench
- Для настройки и диагностики используется ноутбук с установленным CoBench.
- Ноутбук подключается к PoE-коммутатору по Ethernet.
- Через CoBench выполняется проверка видимости реперов и установка параметров парсетов (см. раздел 7).
4.2. Бортовое оборудование
Raspberry Pi LE
- Контроллер Raspberry Pi 4 B выполняет роль Location Engine (LE).
- Установлена ОС Ubuntu Server 24.04 LTS.
- Программное обеспечение LE установлено как служба
uwblandle.service(см. раздел 6). - Подключения:
- к автопилоту CUAV X7+ Pro через UART4 (
/dev/ttyAMA4), MAVLink 2, 115200 baud; - к ридерам через два отдельных UART-интерфейса:
/dev/ttyAMA3и/dev/ttyAMA2.
- к автопилоту CUAV X7+ Pro через UART4 (
Конфигурация портов UART на Raspberry Pi 4B
Для включения аппаратных последовательных портов UART2, UART3 и UART4 необходимо добавить в файл /boot/config.txt следующие строки:
dtoverlay=uart2
dtoverlay=uart3
dtoverlay=uart4

enable_uart=1
dtoverlay=disable-bt
🔧 Пояснения:
enable_uart=1— активирует основной UART контроллера.dtoverlay=disable-bt— отключает использование UART для Bluetooth, освобождая порт/dev/ttyAMA0.- Каждая директива
dtoverlay=uartXвключает соответствующий интерфейс UART №2, 3, 4.- После внесения изменений необходимо перезагрузить Raspberry Pi:
sudo reboot- Проверить наличие устройств можно командой:
ls /dev/ttyAMA*
Ридеры (UU-TG8-2V-P1)
- На дроне установлены два ридера, расположенные симметрично на нижних рельсах.
- Каждый ридер имеет свой серийный номер, например
0020005967. - Ридеры соединяются с Raspberry Pi LE по UART-интерфейсам (
/dev/ttyAMA3,/dev/ttyAMA2). - Питание ридеров подаётся от отдельного источника 12–50 В, 0.5 А, не связанного с питанием Raspberry Pi.
Автопилот CUAV X7+ Pro
- Соединён с Raspberry Pi LE через порт TELEM3 (протокол MAVLink 2, 115200 baud).
- Передаёт в LE сообщения
ATTITUDE_QUATERNION,HIGHRES_IMU,TIMESYNC. - Получает от LE сообщения
LANDING_TARGETдля точной посадки. - Подробная конфигурация описана в разделе 9.
4.3. Схема подключения оборудования
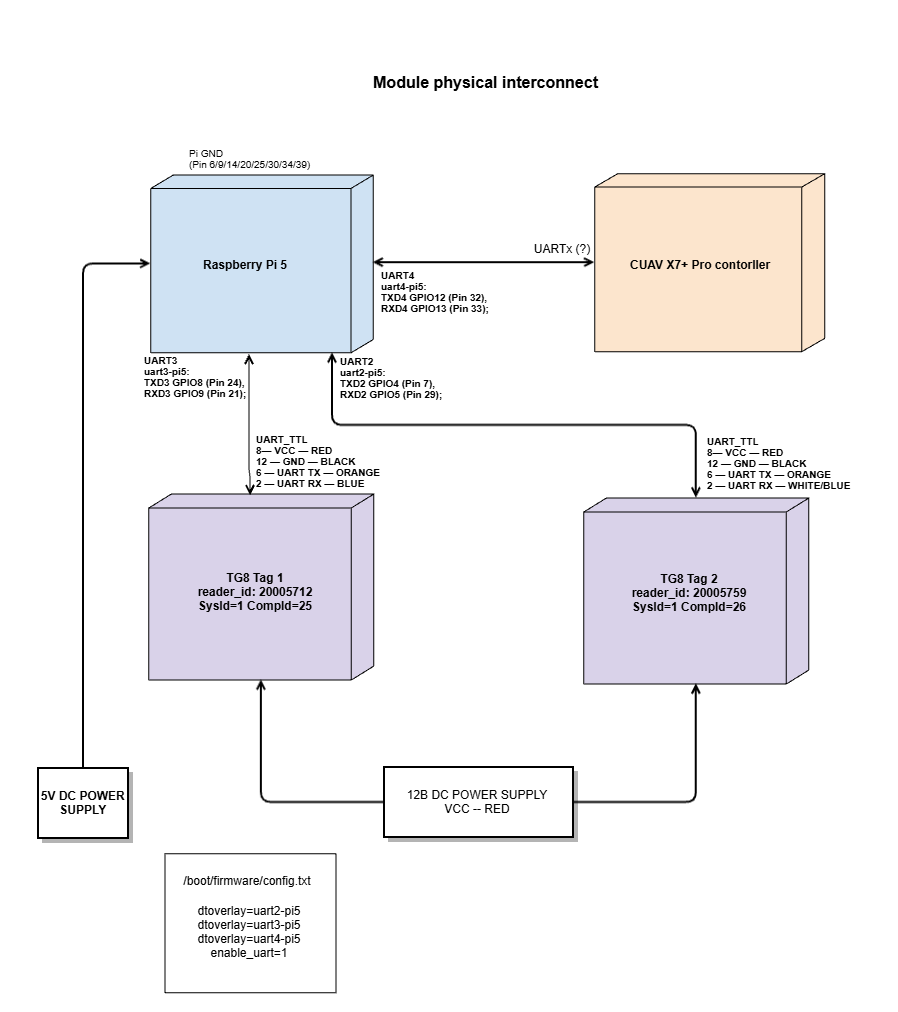
Ниже приведена схема физического соединения компонентов системы
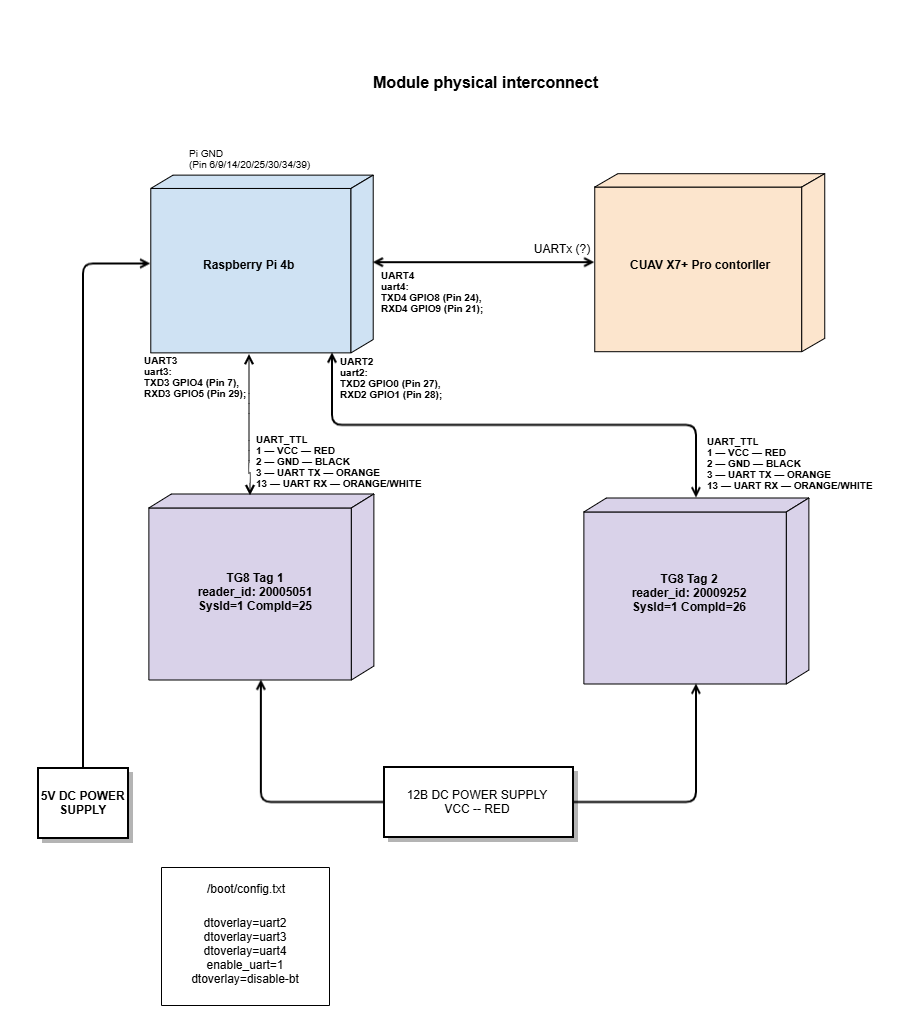
Описание элементов схемы
| Элемент | Назначение |
|---|---|
| Raspberry Pi LE | Центральный вычислительный узел; соединён с автопилотом (UART4) и ридерами (/dev/ttyAMA3, /dev/ttyAMA2). |
| Reader 1 / Reader 2 (UU-TG8-2V-P1) | Измеряют дальности до реперов и передают результаты в LE по UART. |
| Autopilot CUAV X7+ Pro | Принимает сообщения LANDING_TARGET и управляет процессом посадки. |
| Power Supply (12–50 В) | Источник питания ридеров. |
4.4. Проверка подключения
Проверка UART-связи LE ↔ автопилот
- Убедиться, что служба
uwblandle.serviceактивна:systemctl status uwblandle.service - В логе
/home/uwblandle/logs/uwb_landing_system.logдолжны присутствовать строки:MAVLink: Connected to FCU MAVLink: Request message rate 31 (ATTITUDE_QUATERNION) MAVLink: Sending LANDING_TARGET ...
Проверка связи LE ↔ ридеры
- Проверить, что в конфигурации LE указаны порты
/dev/ttyAMA3и/dev/ttyAMA2. - В логе LE должны появляться сообщения:
[INFO] UWB Reader connected (ID=0020005967)
[INFO] UWB_RANGE messages active
Проверка реперов и сети
- Убедиться, что на PoE-коммутаторе активны индикаторы питания и линка.
- В CoBench проверить наличие всех пяти реперов.
💡 Результат:
После выполнения всех проверок наземная и бортовая части системы готовы к испытаниям режима прецизионной посадки.