
Факторы влиящие на точность позиционирования.pdf
Общий принцип работы
Система позиционирования собирает данные о текущем положении объекта слежения, оборудованного меткой, которые передаются в расчетный модуль для расчета координат объекта в локальной системе координат. Для более точной оценки положения используются разные математические модели, заложенные в расчетном модуле:
позиционирование в 2D
позиционирование в 3D
позиционирование на графе
позиционирование мультиметки
зональное позиционирование
Анкерные группы
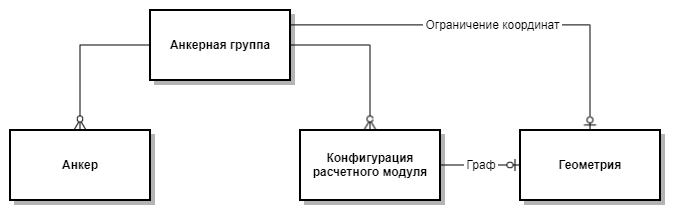
Территория, на которой настраивается позиционирование, может иметь участки с разными условиями радиопокрытия, разными требованиями к точности позиционирования. В этом случае набор анкеров, принадлежащих определенной зоне, можно выделить в анкерную группу, с которой можно соотнести определенные конфигурации расчетного модуля
выбор анкерной группы происходит на основании комплексной оценки RSSI группы, которая собирается из RSSI каждого анкера в группе.
анкерная группая может быть связана с несколькими конфигурациями расчетного модуля
анкера в группу добавляются таким образом, чтобы “переходная” зона (зона, где анкеры видны разными анкерными группами) как можно меньше влияла на выбор конкретной анкерной группы в местах ее действия.
с анкерной группой можно связать ограничение диапазона координат, в виде геометрической границы. В случае, если координата была расчитана за пределами заданного ограничения, она будет принудительно определена границами зоны. Данное ограничение работает только для x,y координат.
Выбор конфигураций расчетного модуля
при отсутствии конфигурации, связанной с анкерной группой (или отсутствии сконфигурированной анкерной группы) будет использоваться конфигурация расчетного модуля по умолчанию, настройки идентичны параметрам в шаблоне RTLS_SOLVER
для всех анкерных групп, в зону которых попала метка, проверяется наличие конфигураций зонального позиционирования. В случае наличия конфигурации все анкеры анкерной группы проверяются на попадание метки в зону их действия в соответствии с настройками до первого срабатывания. Анкеры проверяются последовательно на основании уровня RSSI каждого анкера - от лучшего к худшему.
если метка не попала ни в одну зону действия анкеров координата метки расчитывается основным решением
для всех анкерных групп, в зону которых попала метка, выбираются конфигурации не связанные с зональным позиционированием. Выбор рабочей конфигурации из списка происходит по следующим критериям (в порядке приоритетности)
совпадение ярлыка (поле label для EU локализации) конфигурации и ярлыка метки. Ярлык может использоваться для выделения конкретной конфигурации для конкретной группы меток.
значение поля priority в конфигурации. Чем выше, тем выше приоритетность расчета с данной конфигурацией.
сначала проверяются конфигурации лучшей по RSSI группы
Настройка геометрий
Поддерживаются геометрии 2х типов
граф (для поддержки режима расчета на графе)
ограничение (для конфигурации ограничителя коодинат)