The rest does not been exported correctly not in PDF nor in Word
Парсет:
Parameter | Values | Comments |
|---|---|---|
Mode | Off Sensors Test Echo | Режим работы подсистемы CAN Тага. |
Baud_Kbs | 100..1000 | Скорость шины CAN в килобит/с |
Парсет-массив:
Parameter | Values | Comments |
|---|---|---|
PGN | 0..262143 (0..0x3FFFF) | Фильтр по ExtendedId шины CAN ParameterGroupNumber по стандарту FMS (SAE J1939/21). Соответствует битам 8..25 ExtendedId шины CAN; остальные биты произвольные |
HighBit | 0..63 | Старший бит параметра |
LowBit | 0..63 | Младший бит параметра |
Каждая запись массива соответствует каналу CAN сенсора с таким же индексом. Если режим передачи канала CAN-сенсора Auto, то передаются только каналы CAN-сенсора с индексами, соответствующими непустым записям в массиве, и только если /can/can#Mode=Sensors.
Сообщения CAN-шины фильтруются по PGN: ExtendedId биты 8..25 должны совпадать с PGN, остальные биты произвольные. Из сообщений, прошедших фильтр, выбираются биты с LowBit по HighBit, результат передается в канале CAN-сенсора в виде целого числа. Биты считаются по всему сообщению, с Data[0] по Data[7].
Если нужных сообщений на шине нет, в канале CAN-сенсора передается код ошибки:
-1 - параметр не обнаружен (или устарел, прошло более 1с момента приема)
-3 - конфигурация фильтра некорректна (нужных бит нет в сообщении)
Убедиться, что режим отправки CAN-сенсоров Auto:
sens
[/sens/sens] Sensors:
    [ 0] in1            -12:[0] Send=Off
    [ 1] in2            -12:[1] Send=Off
    [ 2] in3            -12:[2] Send=Off
    [ 3] in4            -12:[3] Send=Off
    [ 4] adc1           -11:[0] Send=Off
    [ 5] adc2           -11:[1] Send=Off
    [ 6] adc3           -11:[2] Send=Off
    [ 7] adc4           -11:[3] Send=Off
    [ 8] button       a  -5:    Send=Auto
    [ 9] can0         a   5:[0] Send=Auto  <<<!
    [10] can1         a   5:[1] Send=Auto  <<<!
    [11] can2         a   5:[2] Send=Auto  <<<!
    [12] can3         a   5:[3] Send=Auto  <<<!
    [13] gnss         a -18:    Send=Auto
    [14] bar          a -10:    Send=Auto
    [15] temp            -6:    Send=Normal
    [16] singletag    a -21:    Send=Auto
    [17] Rest         a  -4:    Send=Auto
    [18] Power        a  -1:    Send=Auto
19 total, 11 active |
При необходимости изменить режим на Auto:
sens can0 send=auto
[/sens/sens] Sensors:
[ 9] can0 a 5:[0] Send=Auto |
Установить/проверить режим CAN и требуемую скорость:
can mode=sensors baud=250 [/can/can] Can: Mode=Sensors Baud_Kbs=250 |
can [/can/can] Can: Mode=Sensors Baud_Kbs=250 |
Выбрать CAN параметры для соответствующих CAN-сенсоров:
canpar add 0 pgn=0xfef1 highbit=52 lowbit=48 [/can/canpar] Can Parameter: /0 PGN=65265(0x0FEF1) HighBit=52 LowBit=48 (Set 0*) |
canpar [/can/canpar] Can Parameter: /0 PGN=65265(0x0FEF1) HighBit=52 LowBit=48 (Set 0*) /2 PGN=65265(0x0FEF1) HighBit=52 LowBit=48 (Set 0*) 2 total |
canpar del 2 [/can/canpar] Can Parameter: deleted |
Убедиться, что режим отправки CAN-сенсоров Auto:
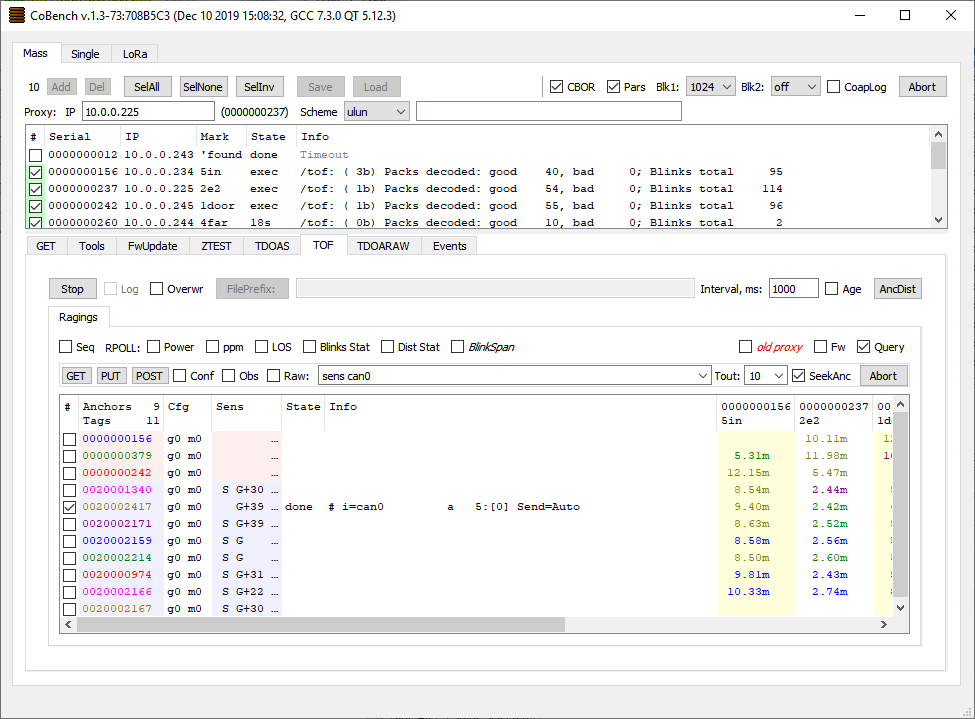
При необходимости изменить режим на Auto:
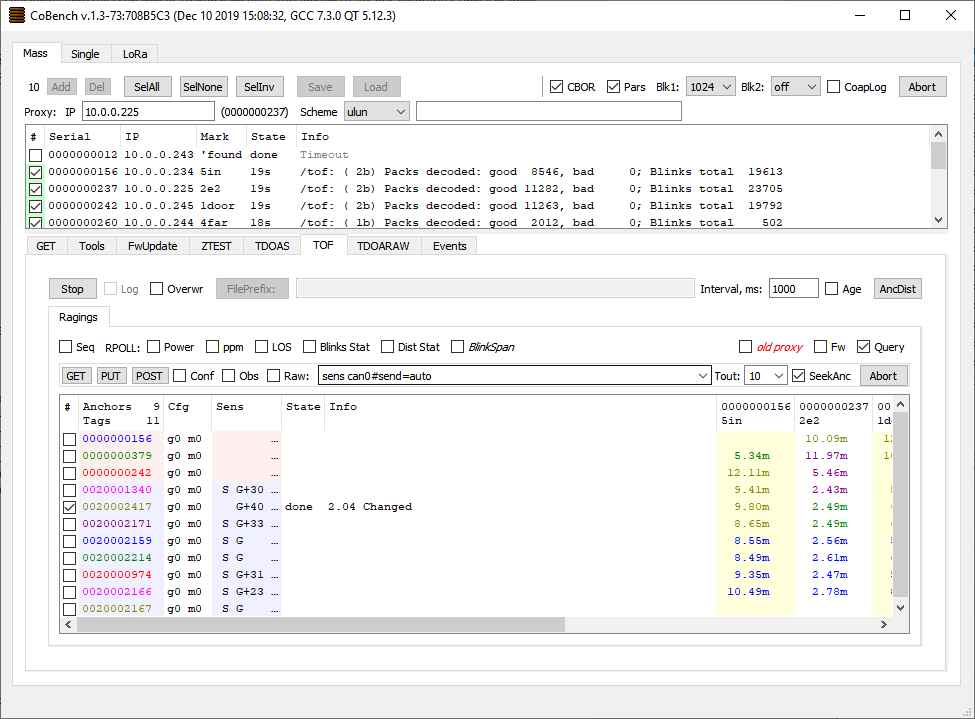
Установить/проверить режим CAN и требуемую скорость:
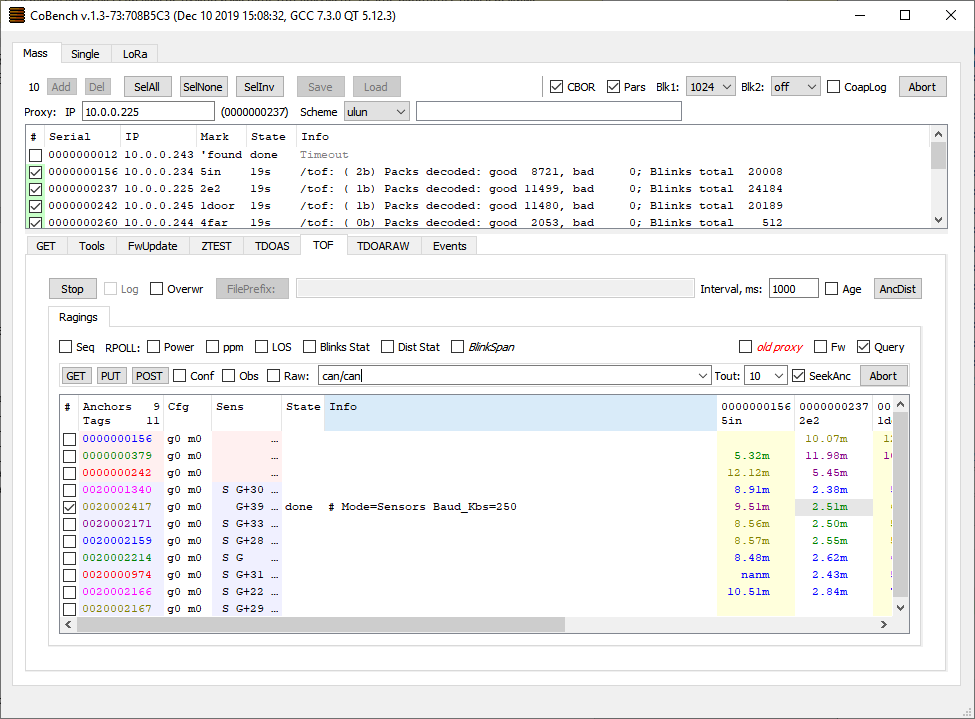
Выбрать CAN параметры для соответствующих CAN-сенсоров:
включение/модификация канала can0:
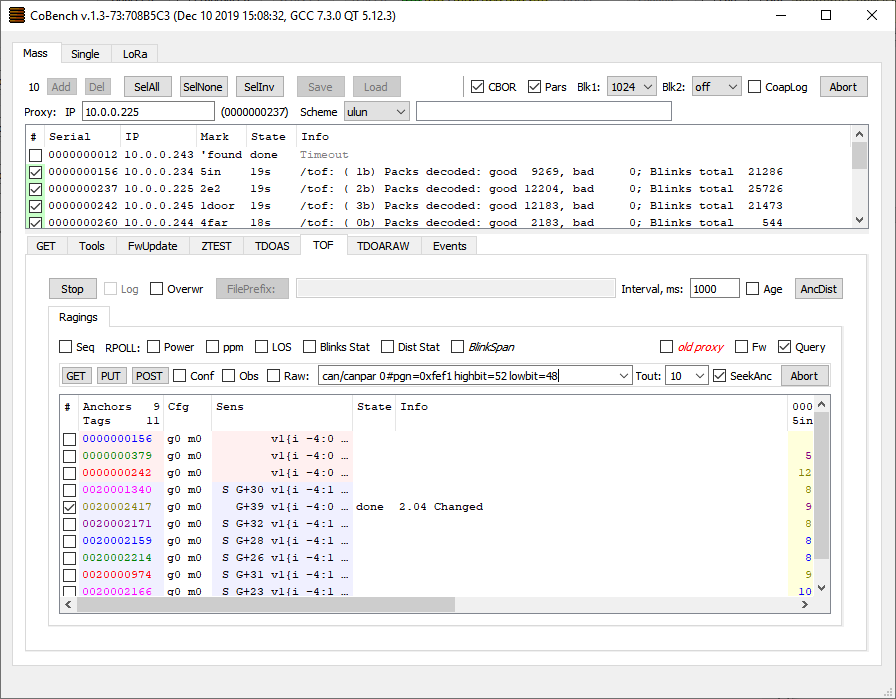
проверка канала can0:
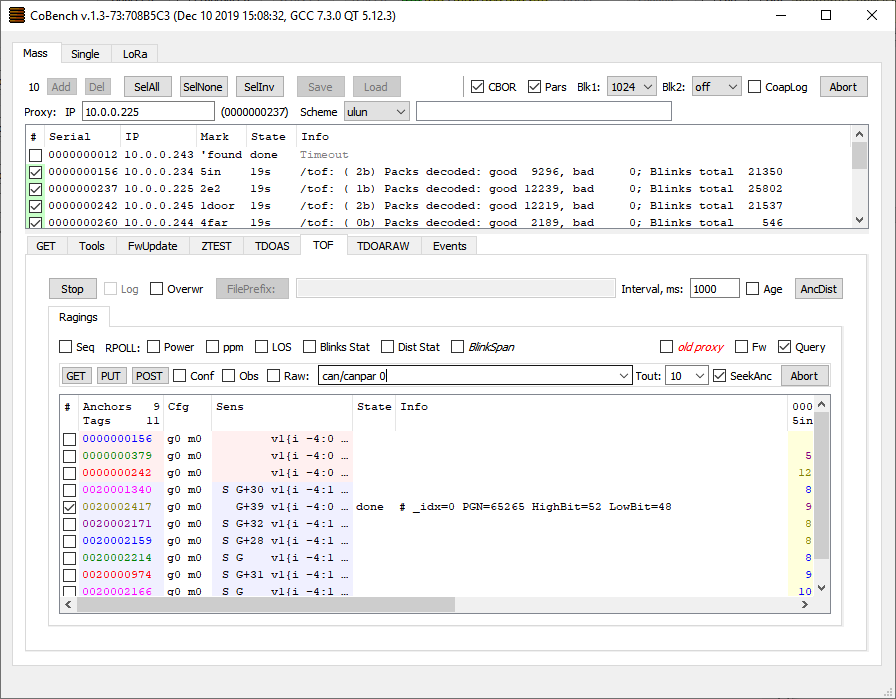
отключение канала can0:
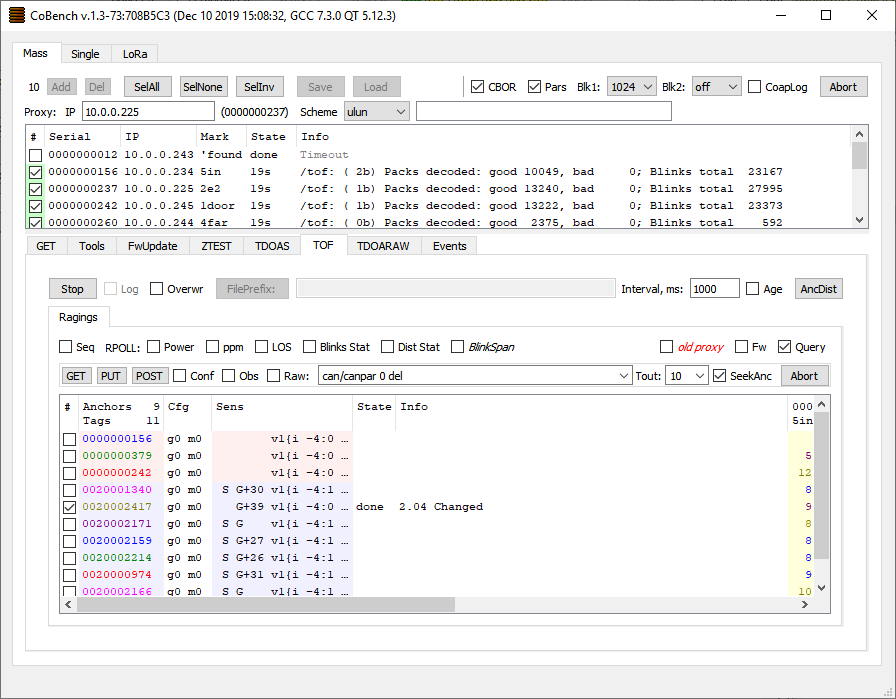
Пример настройки команды для определения поднятия кузова на автомобиле Scania:
Конкретное сообщение CCVS настраивается из CoBench командой вида:
can/canpar 0#PGN=0xfef1 HighBit=52 LowBit=48
где,
0 - это индекс сенсора - его видно в сенсорах. Можно от 0 до 3.
PGN - это ParameterGroupNumber согласно стандарту FMS (Data Link layer соответствует SAE J1939/21). То есть, CAN Id без младших 8 бит и старших 3 бит. Для CAN Id 18FEF100 это будет FEF1 шестнадцатеричный, он же 65265 десятичный. Задавать можно и шестнадцатеричный с префиксом 0x, но потом всегда печатается десятичный.
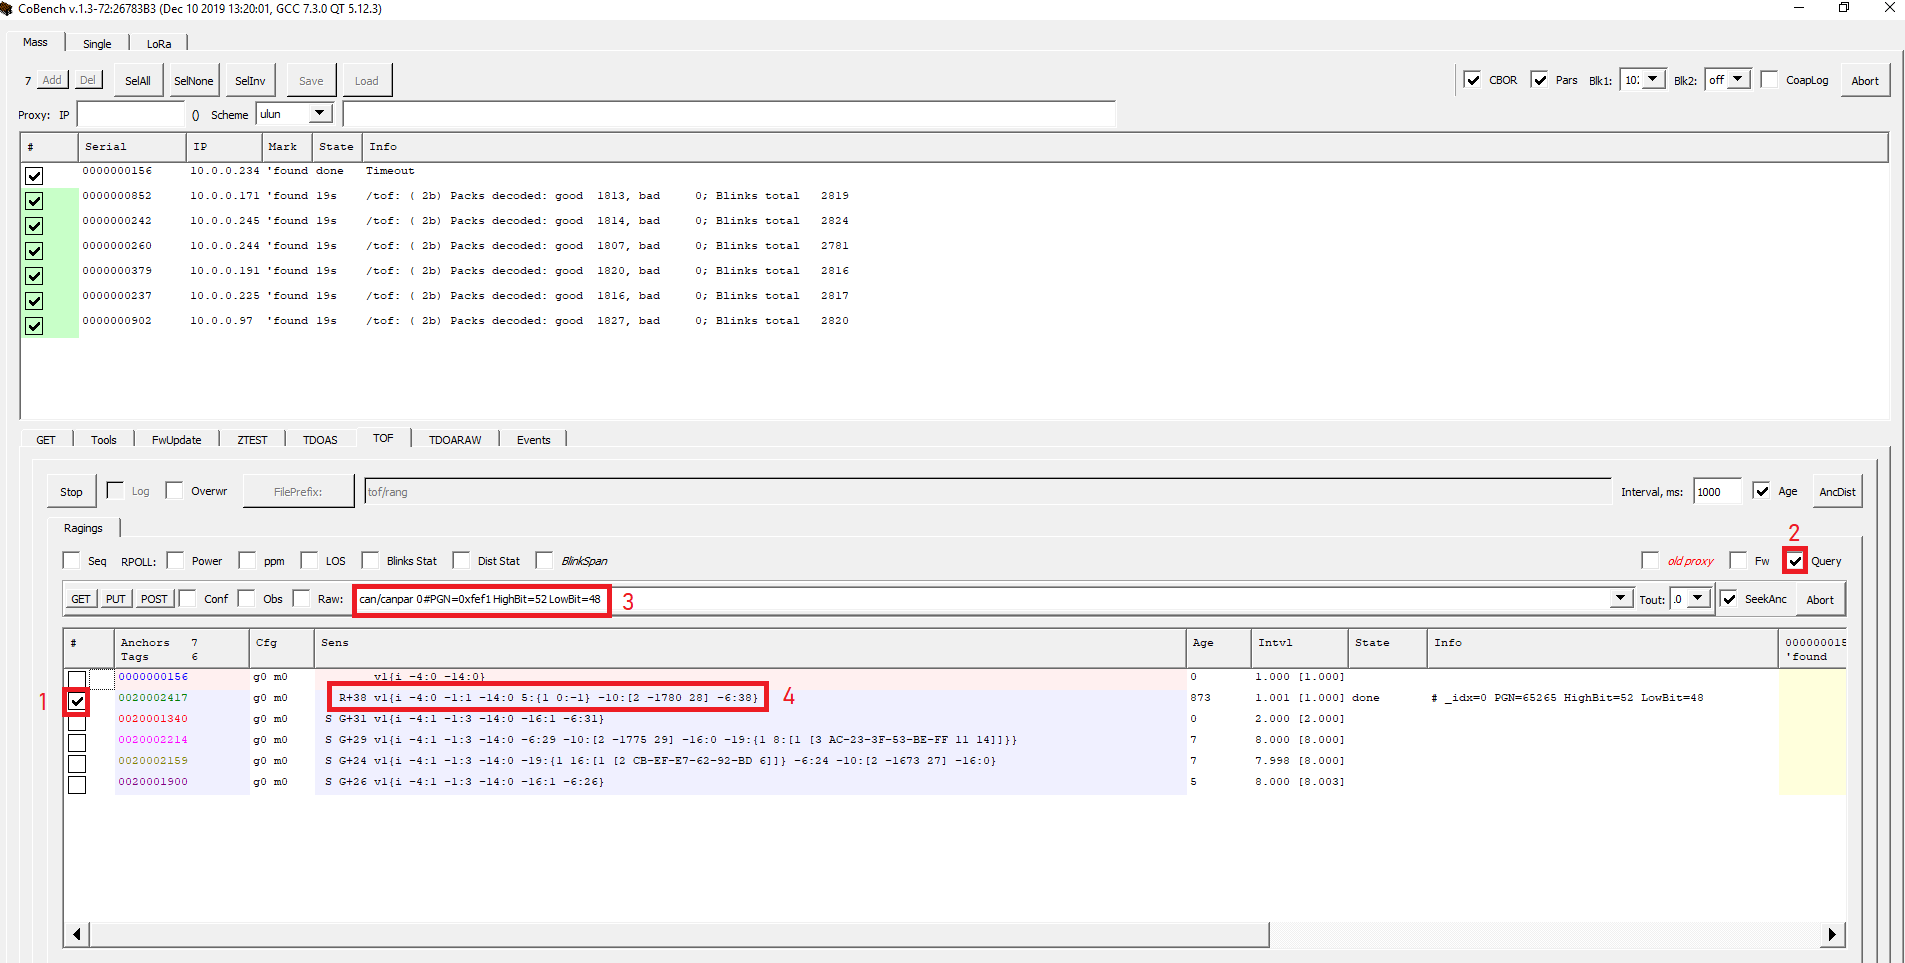
Выбираем интересующую нас метку;
Активируем поле ввода QUERY
Вводим в поле ввода команду:
can/canpar 0#PGN=0xfef1 HighBit=52 LowBit=48
Биты с LowBit по HighBit (включительно) будут извлечены из сообщения и отправлены в сенсоре в виде целого числа. При вышеприведенных настройках значение сенсора будет 0 при выключенном PTO и 5 при включенном. Интерпретация этих значений у нас производится на сервере.
У нас задается PGN, а не полный CAN Id, потому что остальные биты согласно FMS задают исходящий адрес и приоритет. Они, вероятно, могут меняться в разных моделях грузовиков, поэтому игнорируются при поиске сообщения.
4. R+38 v1{i -4:0 -1:1 -14:0 5:{1 0:-1} -10:[2 -1780 28] -6:38}
R - уровень батареи
+38 - температура, С
v1 - версия набора сенсоров
-4, -1, -14, 5, -10, -6 - коды сенсоров
5 - CAN
1 - длина массива в { }
0 - номер канала сенсора №5
-1 - значение сенсора, при подключении к шине значение будут либо 0 либо 5