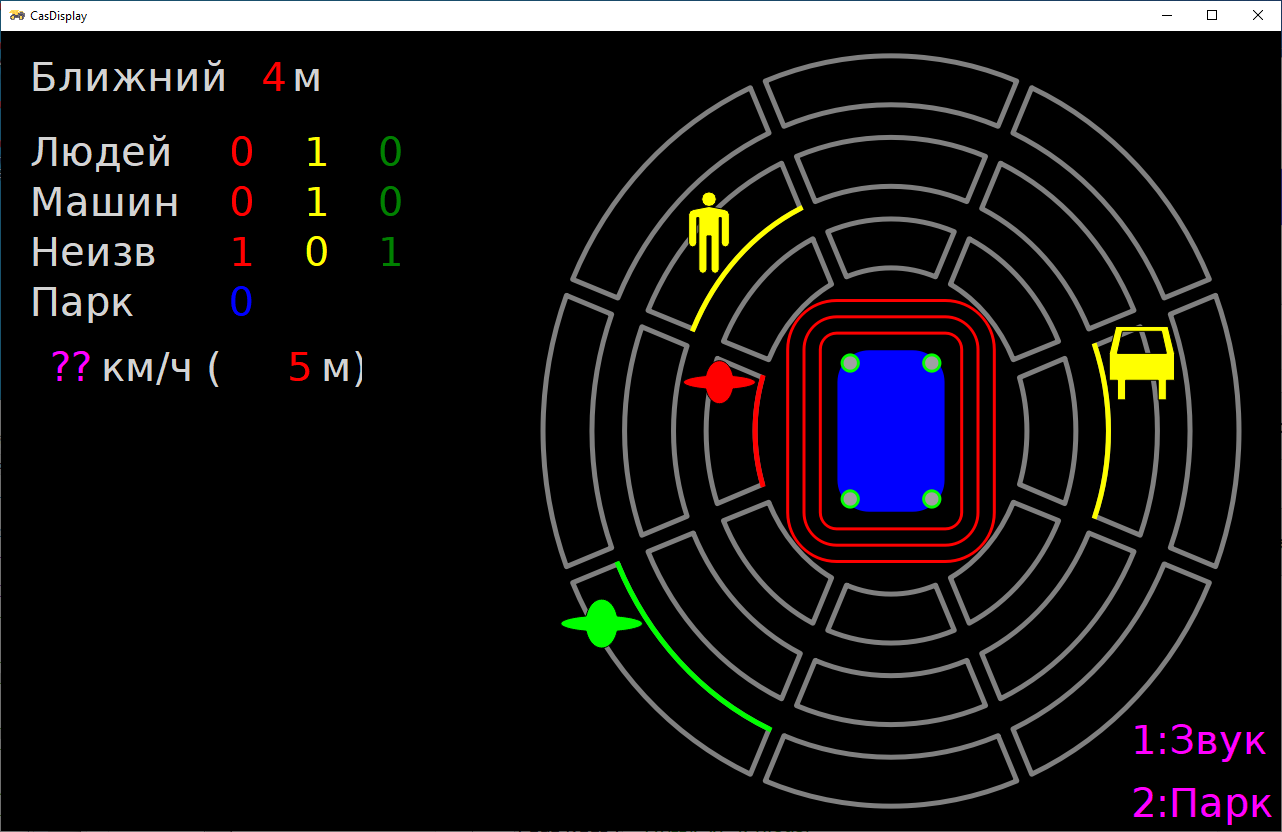
Система определяет расположение персональных и транспортных меток вокруг транспортного средства, отображает на экране схему их расположения и включает звуковую сигнализацию при их приближении (входе в Красную зону).
Система различает персональные и транспортные метки (с актуальными прошивками) и отображает их разными иконками.
Точность определения координат меток порядка метра на расстояниях до 10м и ухудшается с увеличением расстояния (ухудшается в основном угловая точность).
Считыватели CAS360-READ-P1 и центральный блок подключить к коммутатору. Коммутатор подключить к бортовой сети; напряжение бортовой сети (12 или 24 В) должно соответствовать напряжению, на которое рассчитан коммутатор. Подробнее см. в разделе “Рекомендации по подключению”.
Центральный блок расположить в кабине для удобной видимости водителем.
Коммутатор расположить в любом удобном месте.
Считыватели CAS360-READ-P1 установить по периметру транспортного средства на кронштейнах разъемом вниз, узкой стороной корпуса вдоль ТС. Подробные рекомендации см. в разделе “Рекомендации по установке сичитывателей на ТС”.
Считыватели CAS360-READ-P1 должны устанавливаться на транспортном средстве так, чтобы из любой точки вокруг были видны не менее 2 считывателей, а корпус перекрывал считыватели на противоположной стороне (например, 4 считывателя по углам машины). В таком виде система будет определять координаты меток и соответственно отображать их на экране.
Возможна установка 1 или 2 считывателей, но тогда функциональность системы ограничена, потому что координаты меток будут определяться неоднозначно.
Предполагается, что когда всего на транспортном средстве 1 или 2 считывателя, они расположены разумно – 1 видит вокруг, 2 видят вперед и назад.
При установке любого количества считывателей (кроме 1) система требует, чтобы “корпус перекрывал считыватели на противоположной стороне“. Это существенное требование – заливаемые сектора (или неоднозначное решение о положении меток по 2 анкерам) выбираются, исходя из предполагаемой зоны видимости анкера. Предполагается она так, что через машину не видно. Если считыватели видят через машину, то это предположение неверно.
Тут можно подходить двумя путями. Во-первых, если всего больше 2 считывателей, которые (всегда) все видят, то решение однозначно и предположение не требуется. Если же какие-то не работают, то это аварийная ситуация, и система отображает ее розовым цветом машины и красным цветом неработающих анкеров и надо соответственно понимать, что красная картинка может быть неверной.
Во-вторых, можно запретить системе делать предположения о зоне видимости анкеров. Для этого отключить флажки AncCenter и AncSectors (он и так отключен) на вкладке CAS. После этого с 2 анкерами система будет выводить все решения, то есть. заливать по 2 сектора на каждую метку на противоположных сторонах от оси анкеров. При 1 анкере она должна бы заливать весь круг, но этого делать не будет, это можно считать багом.
Мы пока предполагаем, что такой режим тестовый и не будет применяться, поэтому состояние флажков AncCenter и AncSector не сохраняется через перезапуск.
Программа предназначена для работы на центральном блоке системы CAS360 под ARM Linux. Существуют версии под x86 Linux и под Windows для отладки и тестов.
Программа запускается автоматически при включении центрального блока. Если остановить, то потом можно запустить ярлыком на рабочем столе. При запуске на весь экран разворачивается основное окно программы (главный экран):
За ним расположено окно настроек. Вызов окна настроек – двойной тап по экрану (или Double-Click мышкой) в любом месте или одинарный в левом верхнем углу. (Тачскрин не очень отзывчивый, может не получиться с первого раза)
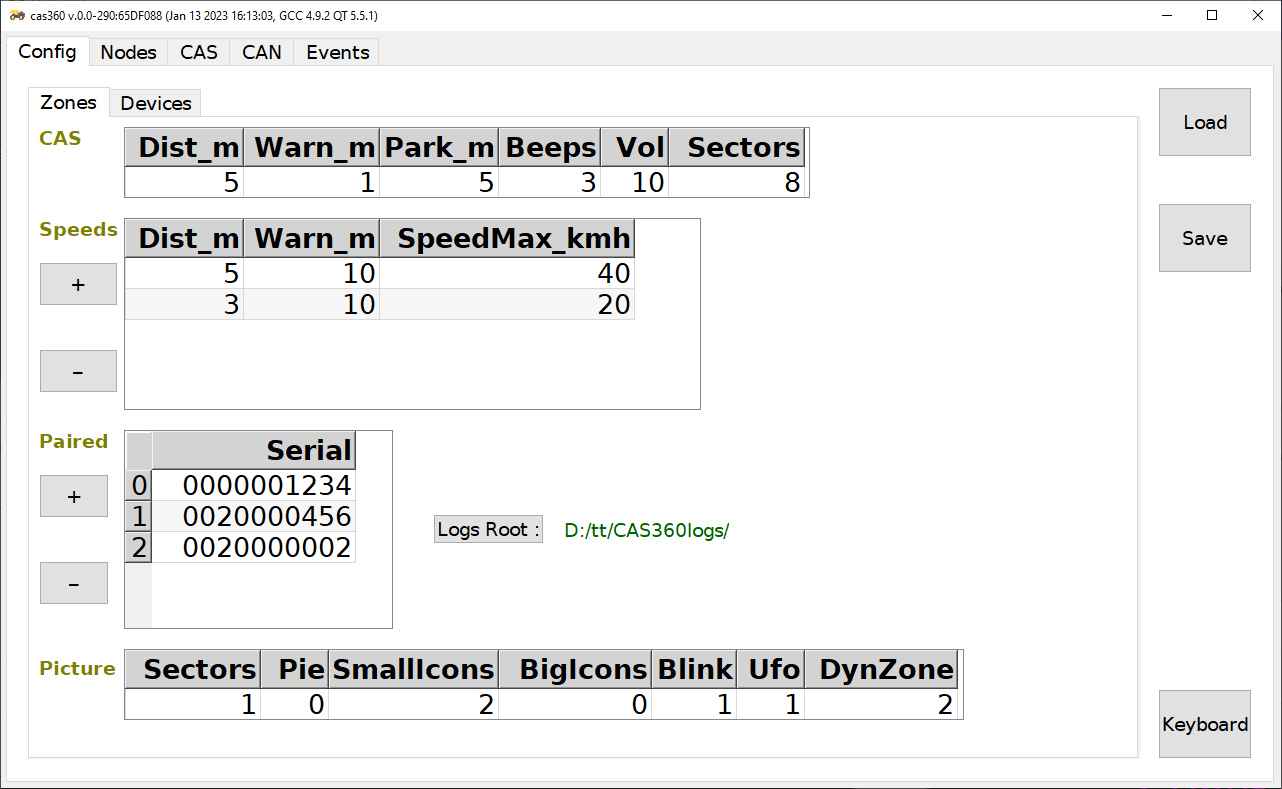
Настройки подробно описаны в последующих разделах.
В целом нужно настроить координаты считывателей, зоны обнаружения и режим отображения. Настройки возможны с использованием только тачскрина центрального блока, но с подключенными (по USB) клавиатурой и мышью удобнее.
На центральном блоке установлена ОС Linux. Пользователь cas, пароль 123. Программа установлена в /opt/cas360/bin. При обновлении нужно заменять основной исполняемый файл /opt/cas360/bin/cas360. Обновление возможно по ssh или с USB-флешки. Последний вариант сложнее, потому что нужно подключить клавиатуру и мышь и флешку одновременно через USB-концентратор. Для упрощения предусмотрено автоматическое скачивание обновления при подключении USB-флешки, см. FLASH-интерфейс
Различаются типы носителя:
Generic – неизвестный носитель
Person – пешеход
Vehicle – транспортное средство
Тип носителя метки устанавливается в самой метке в параметре /node/bearer#Kind. По умолчанию в персональных метках задан тип Person, в транспортной Vehicle.
Метки передают тип носителя в сенсоре -9 (см. Коды сенсоров), который влияет на отображение меток на главном экране.
Этот сенсор передается меткой только при включенном режиме CAS (см. CASTAG модуль и CAS модуль для TG8). Также метки с устаревшей прошивкой никогда не передают сенсор -9. Когда сенсор не передается, считается, что тип носителя Generic. Вариант отображения меток типа Generic выбирается параметром Picture::Ufo (см. Настройки Zones - Параметры Picture )