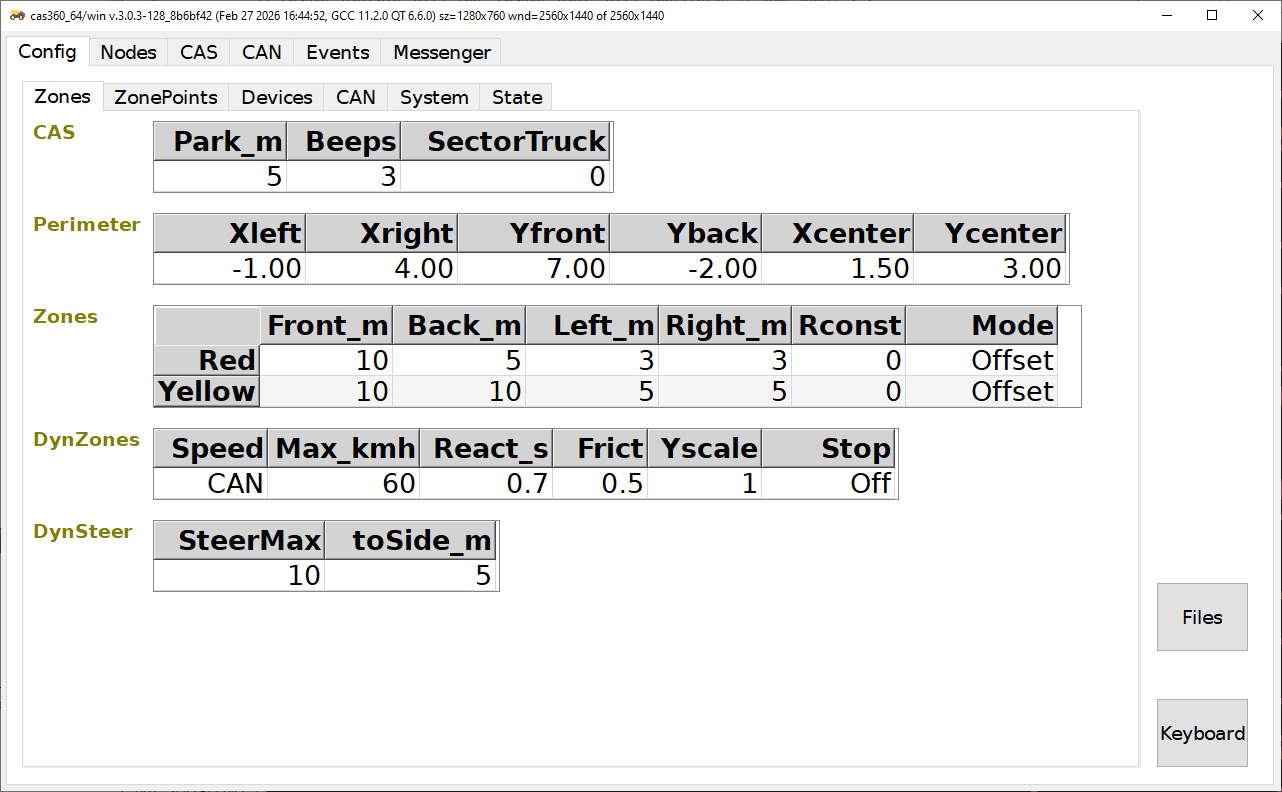
Park_m – дистанция до границы Парковочной зоны от Периметра (см Настройки Devices | Параметры Drivers )
Beeps –
0 : звуковая сигнализация отключена
>0 : количество звуковых сигналов при входе первой метки в Красную зону
SectorTruck – конфигурация секторов по направлениям:
0 : центрального сектора нет, угловые сектора из центра
Задают конфигурацию периметра, от которого отсчитываются зоны, и центр для угловых секторов.
Xleft, Xright – левая и правая границы периметра
Если какая-то пара из этих параметров не заполнена, соответствующие координаты автоматически вычисляются из координат считывателей: периметр вплотную ограничивает считыватели, центр для секторов устанавливается в центре периметра.
Для проверки результата можно смотреть вкладку CAS - Контроль расчетов
Задают форму зон - Красной и Желтой
Front_m, Back_m, Left_m, Right_m – Отступы (по направлениям) зоны от предыдущей – для Красной от периметра, для Желтой от Красной
Rconst – в режиме Offset при увеличении Динамических зон радиусы скругления углов зоны:
0 : растут
Mode – режим формы зон:
Задает увеличение зон в зависимости от скорости и направления (вперед-назад) транспортного средства. Скорость и направление определяются опросом CAN-шины транспортного средства.
Зона увеличивается в соответствии с предполагаемым увеличением тормозного пути, формула ниже. Зона увеличивается при росте скорости от 0 до заданного Vmax, при дальнейшем росте скорости остается неизменной.
Max_kmh – верхняя граница скорости (Vmax)
React_s – время реакции водителя и тормозной системы (~0.7c)
Frict – коэффициент сцепления с дорожным покрытием (ориентировочно 0,8-сухой асфальт; 0.4-мокрый асфальт; 0.1-лёд)
Yscale – при полном увеличении Красной зоны отступ Желтой изменяется на:
Размер Красной зоны от скорости V вычисляется по формуле:
Ddir = Ddir0 + React_s * V +V2 / (2 * Frict * g) Dside = Dside0 + React_s * V
Ddir это размер по направлению движения, в обратную сторону Ddir = Ddir0. g это ускорение свободного падения (9.81м/с2)
Dside это размер в боковые стороны.
Ddir0, Dside0 это исходные размеры зоны в соответствующие стороны – см. параметры Zones
Размер Желтой зоны пропорционален размеру Красной. Коэффициент пропорциональности задается параметром Yscale
Для зон сложной формы вычисленные размеры определяют изменение габаритов зоны, форма зоны при этом вытягивается в соответствующем направлении.
Если скорость с CAN-шины пропадает, то размер зон выбирается параметром Stop
Задает увеличение Красной зоны в зависимости от поворота руля транспортного средства. Желтая зона увеличивается в соответствии с DynZones#Yscale (см. выше).
В соответствии с Настройки CAN | Параметры Steer вычисляется значение параметра Steer. Настройки должны быть такими, чтобы было при повороте налево Steer<0, при повороте направо Steer>0, при движении прямо Steer=0.
Зона увеличивается до toSide_m пропорционально SteerMax, в ту сторону, куда указывает Steer:
Dsteer = D0 + toSide_m * Steer / SteerMax : Dsteer<0 - влево, Dsteer>0 - вправо
Если |Steer|>|SteerMax|, то зона больше не растет.
При движении транспортного средства Dsteer суммируется с Dside.
Если данные о повороте с CAN-шины пропадают, то размер зон выбирается максимальный в обе стороны.