
3. Схемы размещения оборудования
3.1. Общее описание
UWB-инфраструктура включает:
- Реперы UU-AE70-I5-P1 — стационарные устройства, формирующие координатную систему площадки (NED).
- Ридеры UU-TG8-2V-P1 — мобильные устройства на борту дрона, измеряющие расстояния до реперов.
- Raspberry Pi LE (Location Engine) — вычислительный модуль на дроне, принимающий данные от ридеров и передающий координаты автопилоту в виде сообщений MAVLink 2 LANDING_TARGET в системе FRD.
3.2. Размещение реперов (UU-AE70-I5-P1)
3.2.1. Количество и конфигурация
- Минимум 5 реперов.
- Четыре репера располагаются по углам квадрата (или прямоугольника) 2.5 × 2.5 м.
- Пятый репер установлен над углом A1 на высоте 2 м для улучшения точности по высоте.
- Центр системы координат (N = 0, E = 0, D = 0) расположен в углу A1 и привязан к глобальной референсной точке.
- Каждый репер имеет уникальный серийный номер (например
0000004561), используемый в конфигурации оборудования.
3.2.2. Параметры установки
| Параметр | Значение | Комментарий |
|---|---|---|
| Размер площадки | 2.5 × 2.5 м | посадочная зона |
| Высота установки | ≥ 0.5 м | стойки или опоры |
| Высота пятого репера | + 2 м над углом A1 | вертикальный референс |
| Ориентация корпуса | параллельно земле | горизонтальное положение |
| Идентификатор | серийный номер | уникален для каждого репера |
| Система координат | NED | начало в A1 (0, 0, 0) |
Прямая видимость между реперами не требуется. Допускаются умеренные препятствия и отражающие поверхности, если работоспособность системы сохраняется.
3.2.3. Пример координат расположения
| Репер | N (м) | E (м) | D (м) | Высота над землёй (м) | Примечание |
|---|---|---|---|---|---|
| A1 | 0 | 0 | 0 | 0.5 | начало координат |
| A2 | 2.5 | 0 | 0 | 0.5 | вдоль оси N |
| A3 | 2.5 | 2.5 | 0 | 0.5 | угол по оси E |
| A4 | 0 | 2.5 | 0 | 0.5 | противоположный угол |
| A5 | 0 | 0 | −2 | 2.5 (над A1) | репер на мачте для 3D референса |
3.2.4. Схема размещения реперов

Рисунок 3-1 — Размещение реперов UU-AE70-I5-P1 в системе координат NED
(оси N ↑, E →, нулевая точка A1 = 0, 0, 0)
3.3. Размещение ридеров (UU-TG8-2V-P1) на дроне
- На дроне устанавливаются два ридера, по одному с каждой стороны рамы внизу.
- Каждый ридер имеет уникальный серийный номер (например
0020005967). - Антенны ридеров расположены параллельно земле.
- Координаты ридеров определяются в системе FRD (Forward-Right-Down).
- Соединение с Raspberry Pi LE через UART.
- Кабели питания и UART — экранированные или нет, закреплены по месту на раме.
- Питание ридеров: 12 – 50 V до 0.5 A (подключение по месту).
3.4. Размещение Raspberry Pi LE
- Raspberry Pi LE устанавливается на дроне в удобном месте с учётом длины соединений.
- Ориентация корпуса не нормируется.
- Подключения: UART ↔ ридеры, UART ↔ автопилот (CUAV X7+ Pro).
- Питание — от бортового DC-DC 5 V 3 A.
- Питание ридеров от RPi не подаётся.
3.5. Схема сети наземной инфраструктуры
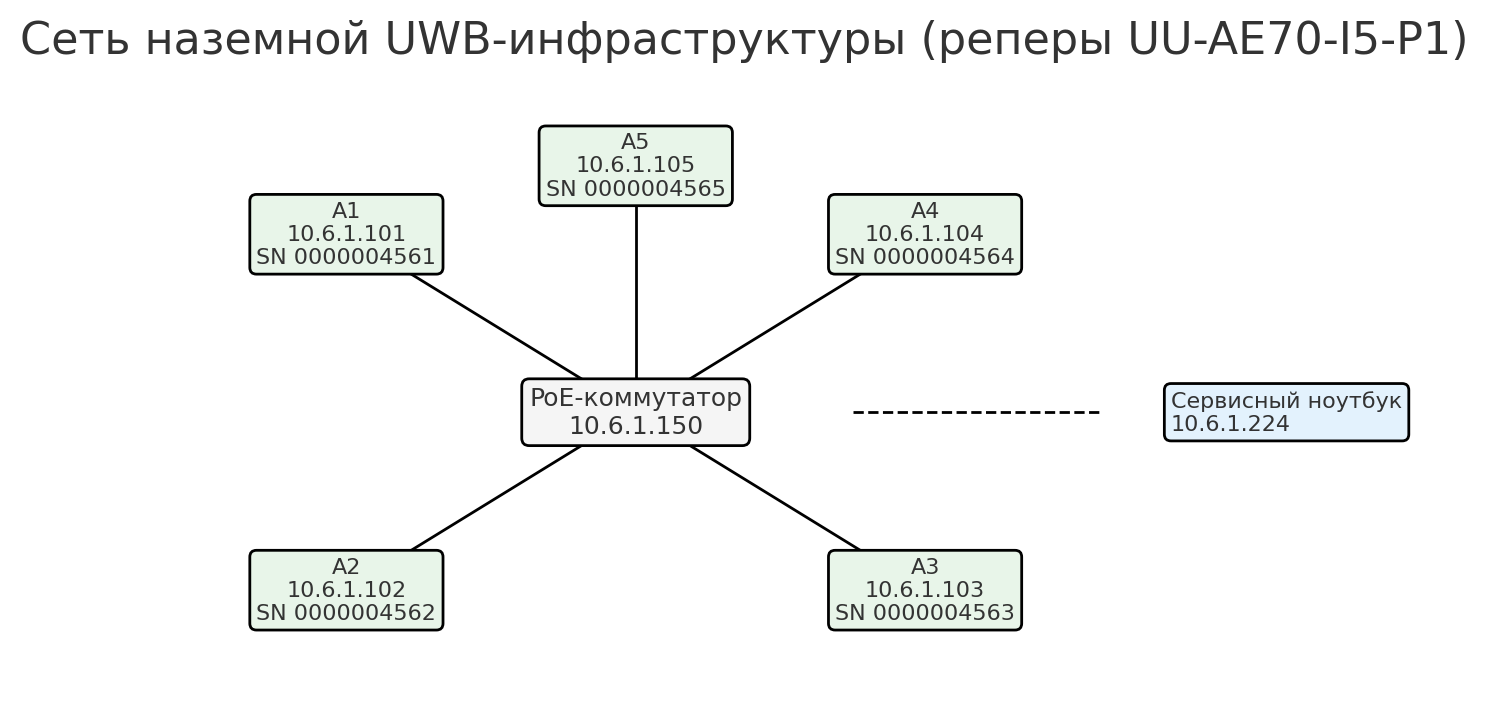
Рисунок 3-2 — Сеть реперов и PoE-коммутатора
(реперы питаются по PoE, статическая адресация 10.6.1.x, VLAN не используется)
3.6. Идентификация и маркировка
- Каждый репер и ридер имеет серийный номер, нанесённый на корпус.
- Эти номера используются в конфигурации системы.
- Кабельная инфраструктура (Ethernet, UART, питание) промаркирована соответствующими номерами устройств.
3.7. Рекомендации по эксплуатации
- Проверять устойчивость стоек и креплений реперов после работ на площадке.
- Контролировать целостность кабелей и разъёмов.
- При переносе или изменении геометрии площадки — обновлять координаты в конфигурационных файлах.