
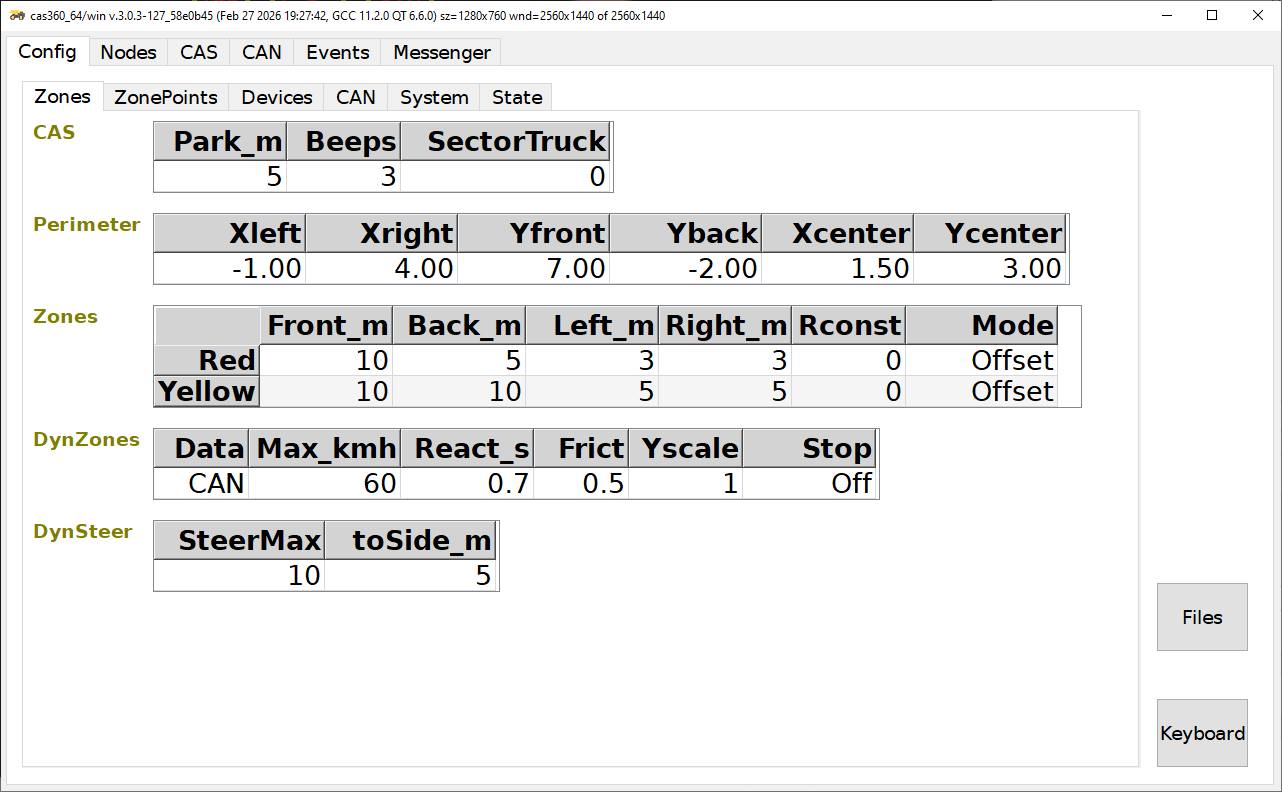
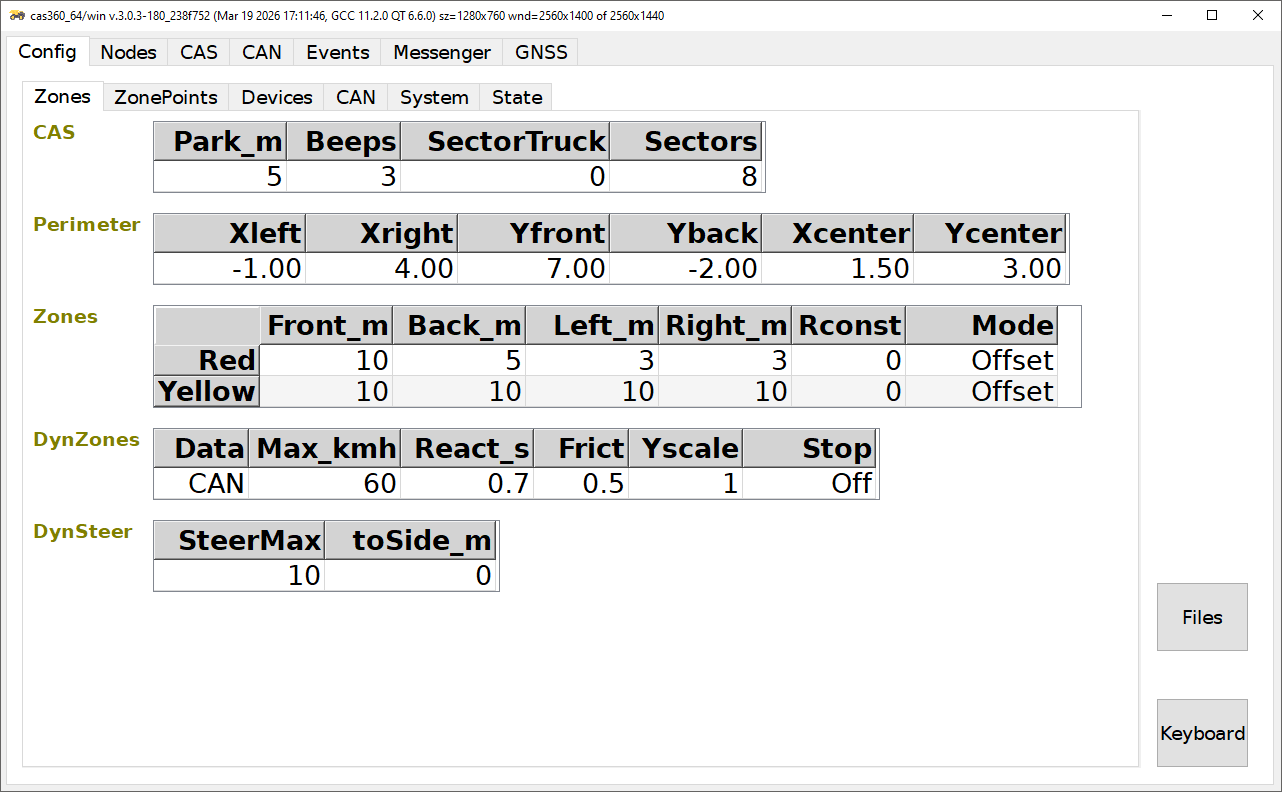
Параметры CAS
Park_m – дистанция до границы Парковочной зоны от Периметра (см Настройки Devices | Параметры Drivers )
Beeps –
0 : звуковая сигнализация отключена
>0 : количество звуковых сигналов при входе первой метки в Красную зону
- -1 : постоянная звуковая сигнализация при наличии меток в Красной зоне
- -2 : постоянная звуковая сигнализация при наличии меток в Красной зоне и в Желтой зоне (кроме меток из списка Friends)
SectorTruck – конфигурация секторов по направлениям:
0 : центрального сектора нет, угловые сектора из центра
- 1 : центральный сектор есть, угловые сектора из центра
- 2 : центральный сектор есть, угловые сектора из углов центрального сектора
- Sectors – количество угловых секторов (равномерно по кругу, от 1 до 16)
Параметры Perimeter
Задают конфигурацию периметра, от которого отсчитываются зоны, и центр для угловых секторов.
...
Front_m, Back_m, Left_m, Right_m – Отступы (по направлениям) зоны:
версия < 3.1.0: от предыдущей зоны – для Красной от периметра, для Желтой от Красной
- версия >= 3.1.0: от периметра
Rconst – в режиме Offset при увеличении Динамических зон радиусы скругления углов зоны:
0 : растут
- 1 : сохраняются неизменными
Mode – режим формы зон:
- Offset : форма зоны – прямоугольник со скругленными углами, Отступы задают расстояние от внутренней зоны
- Points : форма зона задается по точкам на вкладке Настройки ZonePoints , Отступы не применяются
- Envelope : форма зоны – выпуклый многоугольник, огибающий внутреннюю зону и раздвинутый на Отступысоответственно Отступам
Параметры Динамических зон
...
Размер Красной зоны от скорости V(м/с) вычисляется по формуле:
Ddir = Ddir0 + React_s * V +V2 / (2 * Frict * g) Dside = Dside0 + React_s * V
...
Если данные о повороте с CAN-шины пропадают, то размер зон выбирается параметром DynZones#Stop DynZones#Stop