
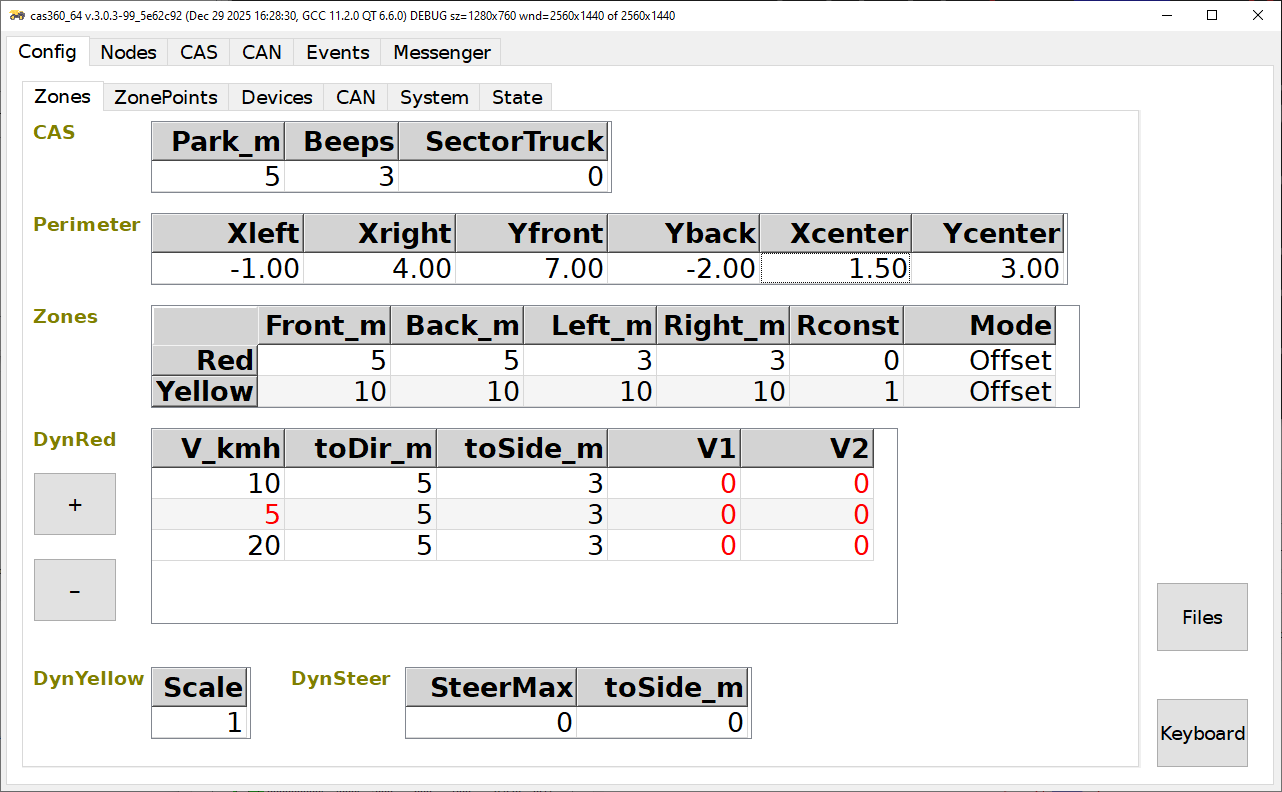
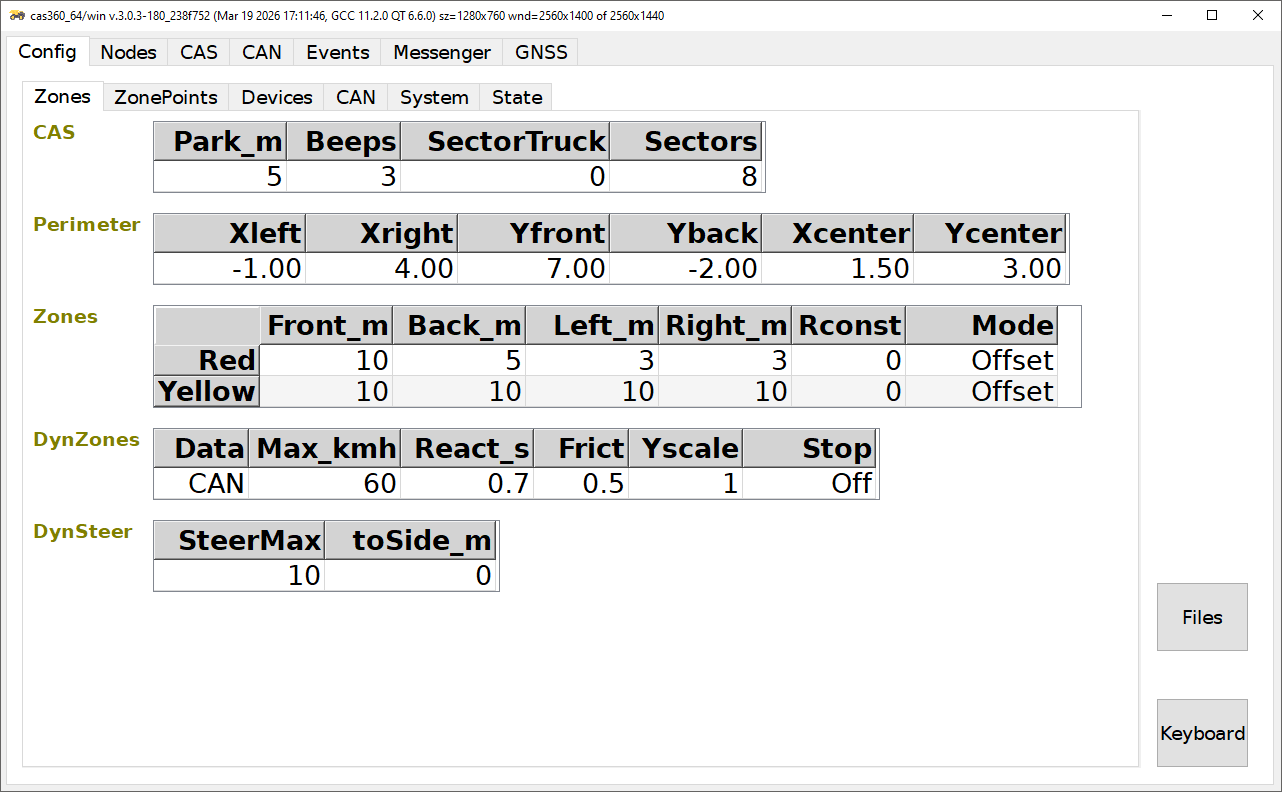
Параметры CAS
Park_m – дистанция до границы Парковочной зоны от Периметра (см Настройки Devices | Параметры Drivers )
Beeps –
0 : звуковая сигнализация отключена
>0 : количество звуковых сигналов при входе первой метки в Красную зону
- -1 : постоянная звуковая сигнализация при наличии меток в Красной зоне
- -2 : постоянная звуковая сигнализация при наличии меток в Красной зоне и в Желтой зоне (кроме меток из списка Friends)
SectorTruck – конфигурация секторов по направлениям:
0 : центрального сектора нет, угловые сектора из центра
- 1 : центральный сектор есть, угловые сектора из центра
- 2 : центральный сектор есть, угловые сектора из углов центрального сектора
- Sectors – количество угловых секторов (равномерно по кругу, от 1 до 16)
Параметры Perimeter
Задают конфигурацию периметра, от которого отсчитываются зоны, и центр для угловых секторов.
...
Front_m, Back_m, Left_m, Right_m – Отступы (по направлениям) зоны:
версия < 3.1.0: от предыдущей зоны – для Красной от периметра, для Желтой от Красной
- версия >= 3.1.0: от периметра
Rconst – в режиме Offset при увеличении Динамических зон радиусы скругления углов зоны:
0 : растут
- 1 : сохраняются неизменными
Mode – режим формы зон:
- Offset : форма зоны – прямоугольник со скругленными углами, Отступы задают расстояние от внутренней зоны
- Points : форма зона задается по точкам на вкладке Настройки ZonePoints , Отступы не применяются
- Envelope : форма зоны – выпуклый многоугольник, огибающий внутреннюю зону и раздвинутый на Отступысоответственно Отступам
Параметры Динамических зон
Параметры
...
DynZones
Задает увеличение Красной зоны зон в зависимости от скорости и направления (вперед-назад) транспортного средства. Скорость и направление определяются опросом CAN-шины транспортного средства (см. Настройки CAN)
Зона увеличивается в соответствии с предполагаемым увеличением тормозного пути, формула ниже. Зона увеличивается при росте скорости от 0 до некоторого заданного Vmax, при дальнейшем росте скорости остается неизменной. Весь интервал от 0 до Vmax разбит на сегменты (один или больше). На каждом сегменте зона увеличивается по-разному, но всегда от размера на предыдущем сегменте (первая – от базового размера, заданного в Zones). Для каждого сегмента здесь в настройках задается его верхняя граница по скорости и один из двух вариантов зависимости от скорости.
Параметры задаются таблицей из нескольких записей, каждая соответствует сегменту по скорости. Поля записи:
- Data – выбирает источник данных о скорости:
- Off – скорость не учитывается, размеры зон минимальны
- CAN – скорость берется с CAN-шины (см. Настройки CAN)
Max
V_kmh – верхняя граница скорости
сегмента(Vmax)
toDirReact_
m – увеличение Красной зоны по направлению движения (вперед или назад)toSide_m – увеличение Красной зоны в стороны (налево и направо)
- V1 – коэффициент при V
- V2 – коэффициент при V2
Записи должны быть упорядочены по скорости, от меньшей к большей. Неотсортированные записи игнорируются, их скорость подкрашивается красным.
При получении скорости V вычисляются значения (prev относится к предыдущему сегменту):
dV = ( V - V_kmhprev ) Vstep = ( V_kmh - V_kmhprev )
После чего вычисляются размеры зоны одним из двух вариантов:
...
s – время реакции водителя и тормозной системы (~0.7c)
Frict – коэффициент сцепления с дорожным покрытием (ориентировочно 0.8-сухой асфальт; 0.4-мокрый асфальт; 0.1-лёд)
Yscale – при полном увеличении Красной зоны отступ Желтой изменяется на:
- 1 : не изменяется
- 1.5 : на 50%
- 2 : на 100% (удваивается)
- и т.п.
- Stop – обнаружение остановки транспортного средства (для выбора минимальных зон):
- Off – при отсутствии скорости на CAN-шине выбирается максимальный размер зон
- NoData – при отсутствии скорости на CAN-шине выбирается минимальный размер зон
Размер Красной зоны от скорости V(м/с) вычисляется по формуле:
Ddir =
...
Ddir0 +
...
React_
...
s * V +V2 / (2 * Frict * g)
...
Dside =
...
Dside0 +
...
React_
...
s * V
Ddir это размер по направлению движения, в обратную сторону Ddir = Ddir0. g это ускорение свободного падения (9.81м/с2)
Dside это размер в боковые стороны.
Ddir0, Dside0 это исходные размеры зоны в соответствующие стороны – см. параметры Zones
Размер Желтой зоны пропорционален размеру Красной. Коэффициент пропорциональности задается параметром Yscale
...
Параметры, не используемые для данной записи, подкрашиваются красным.
Размер Ddir это размер зоны в направлении движения – вперед или назад. Или, если направление неизвестно, то в обе стороны – вперед и назад.
Размер Dside это размер зоны поперек движения – влево и вправо.
Для зон сложной формы вычисленные размеры определяют изменение габаритов зоны, форма зоны при этом вытягивается в соответствующем направлении.
Если скорость с CAN-шины пропадает, то размер зон выбирается максимальный.параметром Stop
Параметры
...
DynSteer
Задает увеличение Красной зоны в зависимости от поворота руля транспортного средства. Желтая зона автоматически увеличивается вместе с Красной. Масштаб увеличения задается здесь через максимальный отступ Желтой зоны при полном увеличении Красной зоны на сегменте:
Scale – при полном увеличении Красной зоны на сегменте отступ Желтой изменяется на:
- 1 : не изменяется
- 1.5 : на 50%
- 2 : на 100% (удваивается)
- и т.п.
Параметры DynSteer
в соответствии с DynZones#Yscale (см. выше).
В соответствии с В соответствии с Настройки CAN | Параметры Steer вычисляется значение параметра Steer. Настройки должны быть такими, чтобы было при повороте налево Steer<0, при повороте направо Steer>0, при движении прямо Steer=0.
...
Зона увеличивается до toSide_m пропорциональноSteerMax. , в ту сторону, куда указывает Steer:
Dsteer = D0 + toSide_m * Steer / SteerMax : Dsteer<0 - влево, Dsteer>0 - вправо
Если |Steer|>|SteerMax|, то зона больше не растет.
При движении транспортного средства Dsteer суммируется с Dside.
Если данные о повороте с CAN-шины пропадают, то размер зон выбирается максимальный в обе стороны.параметром DynZones#Stop